Robocar视频集合
精选Robocar智能小车相关视频合集,包括Donkey Car比赛、训练教程、技术演示等,从比赛到机器学习的奇妙旅程。
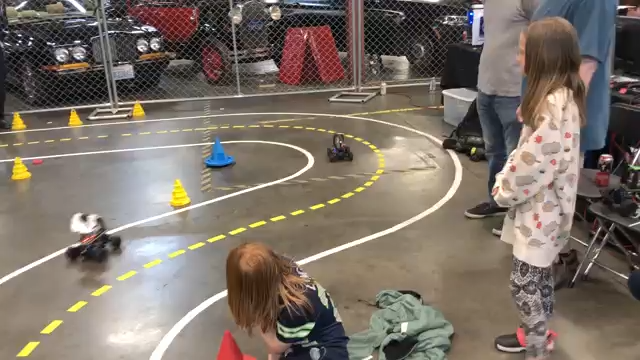
从比赛到机器学习的奇妙旅程 - Robocar视频集合
在当今科技飞速发展的时代,自动驾驶技术已经成为一个备受关注的领域。而在这个领域中,Robocar(智能小车)作为一个入门级的平台,为爱好者、开发者和研究人员提供了一个低成本、高灵活性的实验工具。无论是参加比赛、训练模型,还是通过动画了解机器学习的基本原理,Robocar 都能带给你无尽的乐趣和启发。
在这篇文章中,我们精心挑选了一系列精彩的视频内容,从激动人心的比赛场景到深入浅出的技术教程,带你领略 Robocar 世界的魅力。这些视频不仅展示了技术的进步,更体现了全球开发者社区的创新精神和协作文化。
为什么观看这些视频?
视觉学习的优势
对于自动驾驶和机器人技术,文字和图片往往难以完全传达复杂的概念。视频能够:
- 直观展示:看到真实的机器人运行效果
- 动态演示:理解算法的实时行为
- 细节观察:注意硬件安装和调试的细节
- 启发灵感:从他人项目中获得新的想法
学习路径建议
初学者:
- 先观看概念介绍视频
- 了解基本原理
- 观看实际项目演示
- 开始动手实践
进阶开发者:
- 研究比赛视频中的优化技巧
- 学习高级训练方法
- 分析不同方案的优劣
- 改进自己的系统
Donkey Car 比赛
比赛介绍
Donkey Car 比赛是自动驾驶领域最具影响力的 DIY 赛事之一。这项比赛专为爱好者设计,参赛者需要使用基于开源框架的 Donkey Car 完成一系列挑战任务。这些任务通常包括:
赛道竞速
- 在限定时间内完成赛道
- 测试模型的速度和稳定性
- 需要平衡速度与精度
障碍物避让
- 识别并避开赛道上的障碍物
- 测试视觉感知能力
- 需要实时决策
路径规划
- 在复杂环境中找到最优路径
- 测试导航算法
- 需要全局规划能力
技术要点
在比赛中,每一辆 Donkey Car 都搭载了摄像头和微型计算机(如 Raspberry Pi 或 Jetson Nano),并通过深度学习算法进行实时决策。参赛者需要提前训练自己的模型,以确保车辆能够在复杂环境中准确导航。
关键技术:
- 数据采集:手动驾驶收集训练数据
- 模型训练:使用 CNN 或 LSTM 网络
- 实时推理:在边缘设备上运行模型
- 控制优化:调整 PID 参数
视频亮点:
- 可以看到选手们如何优化他们的硬件配置
- 观察不同策略的效果对比
- 感受速度与智慧碰撞出的火花
- 学习高级驾驶技巧
比赛策略分享
硬件优化:
- 选择轻量级底盘减少惯性
- 使用高性能摄像头提高帧率
- 优化电池布局降低重心
- 调整轮胎气压适应赛道
软件优化:
- 采集多样化的训练数据
- 使用数据增强提高泛化能力
- 采用模型集成提高稳定性
- 实时调整控制参数
参与建议
如果你想参加 Donkey Car 比赛,建议:
- 提前准备:至少提前 2-3 个月开始
- 充分测试:在各种场景下测试你的车
- 记录数据:详细记录每次测试的结果
- 持续改进:根据测试结果迭代优化
- 社区交流:向其他参赛者学习经验
日本玩家训练他们的 Donkey Car
日本社区的文化
在日本,许多科技爱好者将 Donkey Car 视为一种艺术形式。他们投入大量时间和精力来训练自己的小车,使其能够在各种场景下表现出色。这种精益求精的态度源于日本的 “匠人精神”(職人精神),追求极致的品质和完美。
这段视频展示了日本玩家如何一步步地训练他们的 Donkey Car,从数据采集到模型部署,整个过程充满了匠心独运。
训练流程详解
第一阶段:赛道准备
首先,他们会设置一个固定的赛道,并利用车载摄像头记录大量的驾驶数据。赛道设计考虑了:
- 多样性:包含直道、弯道、坡道
- 挑战性:加入窄道、急弯
- 真实性:模拟实际应用场景
第二阶段:数据采集
数据采集是训练成功的关键。日本玩家会:
- 手动驾驶:由经验丰富的操作者驾驶
- 多圈录制:每圈都记录完整数据
- 多角度:不同速度、不同路线
- 多时段:不同光照条件下采集
数据质量要求:
- 至少 10,000 帧图像
- 覆盖所有可能的场景
- 标注准确的控制信号
- 剔除异常数据
第三阶段:模型训练
数据上传到云端服务器后,运行深度学习算法,生成初步的驾驶模型。训练过程包括:
# 典型的训练流程
import tensorflow as tf
from tensorflow.keras.models import Sequential
from tensorflow.keras.layers import Conv2D, Dense, Dropout

# 构建模型
model = Sequential([
    Conv2D(24, (5, 5), strides=(2, 2), activation='relu'),
    Conv2D(36, (5, 5), strides=(2, 2), activation='relu'),
    Conv2D(48, (5, 5), strides=(2, 2), activation='relu'),
    Conv2D(64, (3, 3), activation='relu'),
    Flatten(),
    Dense(100, activation='relu'),
    Dense(50, activation='relu'),
    Dense(2)  # 输出转向和油门
])

# 编译和训练
model.compile(optimizer='adam', loss='mse')
model.fit(train_data, epochs=50, validation_split=0.2)
第四阶段:模型优化
玩家会将模型下载回小车,并在真实环境中测试其表现。如果发现模型存在缺陷,他们会反复调整参数并重新训练,直到达到满意的效果。
优化技巧:
- 数据增强:旋转、翻转、调整亮度
- 模型结构:尝试不同的网络架构
- 超参数调优:学习率、batch size
- 集成学习:多个模型投票
值得学习的经验
- 耐心:训练是一个反复迭代的过程
- 细致:关注每一个数据点的质量
- 系统:建立完整的测试和评估流程
- 分享:将经验分享给社区
这种精益求精的态度让人印象深刻。对于初学者来说,这样的训练流程也具有很高的参考价值。无论你是想提升自己的编程技能,还是希望深入了解机器学习的工作机制,都可以从中获得启发。
台湾玩家分享他们怎样训练 Donkey Car
分享文化
来自台湾的玩家们则更注重知识的分享。在这段视频中,他们演示了训练一辆 Donkey Car 的过程,包括手动操控和设置障碍物等。你可以发现,整个训练过程不仅仅是技术上的操作,更像是一场充满创意与耐心的实验。
数据采集技巧
手动驾驶数据采集
首先,他们会通过手动驾驶的方式收集数据。这一步看似简单,但实际上却非常关键。玩家需要在赛道上反复驾驶小车,确保摄像头能够捕捉到各种角度的画面。
关键要点:
-
覆盖直道:
- 保持稳定的速度
- 居中行驶
- 记录多种速度
-
覆盖弯道:
- 从外到内的不同路线
- 不同曲率的弯道
- 入弯和出弯的技巧
-
覆盖特殊场景:
- 不同光线条件(明亮、阴暗)
- 不同路面状况
- 边缘情况(靠近赛道边缘)
数据量建议:
- 初学者:5,000-10,000 帧
- 中级:10,000-30,000 帧
- 高级:30,000+ 帧
障碍物训练
接着,他们会精心设计一些障碍物,并将这些障碍物放置在赛道的不同位置。这样一来,小车在训练过程中就能够学会如何识别并避开障碍物。这种方法不仅提高了模型的鲁棒性,也让训练过程变得更加有趣。
障碍物设计原则:
-
渐进式难度:
- 从大障碍物开始
- 逐步减小尺寸
- 增加障碍物数量
-
多样化类型:
- 静态障碍物(盒子、瓶子)
- 动态障碍物(移动的物体)
- 不同颜色、形状
-
随机性:
- 随机位置
- 随机出现时机
- 随机组合
训练方法:
# 障碍物检测数据集准备
import cv2
import numpy as np

def prepare_obstacle_data(images, labels):
    """准备障碍物检测数据"""
    X = []
    y = []

    for img, label in zip(images, labels):
        # 数据增强
        augmented = augment_image(img)
        X.append(augmented)
        y.append(label)

    return np.array(X), np.array(y)

def augment_image(img):
    """图像增强"""
    # 随机旋转
    angle = np.random.uniform(-10, 10)
    img = rotate_image(img, angle)

    # 随机亮度
    brightness = np.random.uniform(0.7, 1.3)
    img = cv2.convertScaleAbs(img, alpha=brightness)

    # 随机裁剪
    h, w = img.shape[:2]
    crop_h, crop_w = int(h * 0.9), int(w * 0.9)
    x = np.random.randint(0, w - crop_w)
    y = np.random.randint(0, h - crop_h)
    img = img[y:y+crop_h, x:x+crop_w]

    return img
这种方法不仅提高了模型的鲁棒性,也让训练过程变得更加有趣。
常见问题解决
问题 1:模型在直道上表现良好,但弯道失败
原因分析:
- 弯道数据不足
- 数据分布不均衡
解决方案:
- 增加弯道数据采集
- 使用过采样技术
- 调整损失函数权重
问题 2:模型在不同光线下表现不稳定
原因分析:
- 训练数据光照条件单一
解决方案:
- 在不同时间段采集数据
- 使用数据增强(亮度、对比度)
- 添加光照不变的特征
问题 3:模型无法识别小型障碍物
原因分析:
- 小障碍物在图像中占比小
- 特征不明显
解决方案:
- 使用更高分辨率的摄像头
- 采用目标检测算法(YOLO)
- 增加小障碍物的训练样本
2D动画解释如何机器学习训练自动驾驶车
动画的价值
如果你是自动驾驶领域的新手,可能会觉得机器学习的概念有些抽象。别担心!这段 2D 动画视频用生动形象的方式为你揭开了背后的奥秘。动画是理解复杂概念的强大工具,它能够将抽象的算法可视化,让学习变得轻松有趣。
核心概念解析
1. 神经网络如何工作
动画从基础概念讲起,介绍了神经网络是如何模仿人类大脑工作的:
- 神经元:基本的计算单元
- 层:输入层、隐藏层、输出层
- 权重:连接的强度
- 激活函数:非线性变换
2. 数据流向
接着,它演示了数据如何被输入到模型中,经过多层计算后输出预测结果:
输入图像 → 卷积层 → 池化层 → 全连接层 → 输出
(160x120)   (特征提取)  (降维)    (决策)    (转向, 油门)
3. 监督学习过程
更重要的是,动画还解释了”监督学习”的核心思想:
- 前向传播:输入数据,得到预测结果
- 计算损失:比较预测值和真实值
- 反向传播:计算梯度
- 参数更新:调整权重,减少损失
4. 迭代优化
通过不断比较预测值与实际值之间的差异,模型能够逐渐优化自身的表现。这个过程就像学习骑自行车:
- 刚开始会摇晃(误差大)
- 不断调整(梯度下降)
- 越来越稳定(损失减小)
- 最终掌握(收敛)
机器学习基础
什么是机器学习?
机器学习是一种让计算机从数据中学习的方法,而不是显式编程。对于自动驾驶:
传统方法:
# 需要手动编写规则
if obstacle_distance < threshold:
    turn_left()
else:
go_straight()机器学习方法:
# 让模型自己学习规则
model = train_model(images, steering_angles)
prediction = model.predict(camera_image)三种学习范式:
-
监督学习(Supervised Learning)
- 有标签的数据
- 学习输入到输出的映射
- 应用:分类、回归
- 例子:图像分类、自动驾驶
-
无监督学习(Unsupervised Learning)
- 无标签的数据
- 发现数据的内在结构
- 应用:聚类、降维
- 例子:异常检测、数据压缩
-
强化学习(Reinforcement Learning)
- 通过试错学习
- 最大化累积奖励
- 应用:游戏、机器人控制
- 例子:AlphaGo、自动驾驶
深度学习的优势
传统计算机视觉:
- 需要手动设计特征
- 难以处理复杂场景
- 泛化能力有限
深度学习:
- 自动学习特征
- 处理复杂场景
- 强大的泛化能力
- 端到端学习
实际训练流程
步骤 1:数据收集
- 手动驾驶收集数据
- 记录图像和控制信号
- 确保数据质量
步骤 2:数据预处理
- 裁剪、缩放图像
- 归一化数值
- 划分训练集/验证集
步骤 3:模型训练
- 定义网络结构
- 选择损失函数
- 优化超参数
- 监控训练过程
步骤 4:模型评估
- 在验证集上测试
- 分析错误案例
- 评估性能指标
步骤 5:部署应用
- 转换模型格式
- 优化推理速度
- 部署到边缘设备
学习资源推荐
如果你想深入了解机器学习,推荐以下资源:
在线课程:
书籍:
- 《深度学习》(花书)
- 《Python机器学习》
- 《Hands-On Machine Learning》
实践项目:
- Kaggle 竞赛
- GitHub 开源项目
- 本地实验
虽然这段视频没有直接涉及 Donkey Car,但它为你提供了一个宏观视角,帮助你理解自动驾驶技术背后的科学原理。看完之后,你会发现自己对 Robocar 的兴趣更加浓厚了!
更多推荐视频
官方教程
Donkey Car 官方频道
- 安装教程系列
- 高级配置技巧
- 问题排查指南
NVIDIA Jetson 频道
- Jetson Nano 入门
- JetBot 教程
- Isaac Sim 演示
社区分享
YouTube 频道推荐:
- Donkey Car Community
- Jetson Hacker
- Robotics Engineer
- AI Garage
B站 UP 主:
- 自动驾驶实验室
- 机器人技术分享
- AI 学习笔记
会议演讲
技术会议:
- ROSCon:ROS 开发者大会
- NVIDIA GTC:AI 和 GPU 技术
- ICRA:机器人顶会
- IROS:机器人顶会
学习建议
观看技巧
- 做笔记:记录关键概念和代码片段
- 暂停思考:不理解的地方反复观看
- 实践验证:看完后立即动手尝试
- 社区交流:在评论区提问和讨论
学习路径
第一周:基础概念
- 观看概念介绍视频
- 理解基本原理
- 准备开发环境
第二周:动手实践
- 观看安装教程
- 搭建自己的小车
- 完成第一个项目
第三周:深入学习
- 观看高级技巧视频
- 优化你的模型
- 尝试新的挑战
第四周:分享交流
- 总结学习经验
- 分享你的项目
- 参与社区讨论
总结
这些视频展示了 Robocar 世界的丰富多彩:
- 比赛:展示了技术的极限和竞争的魅力
- 训练:体现了精益求精的匠人精神
- 分享:展现了开源社区的协作文化
- 教育:用生动的方式传播知识
无论你是初学者还是资深开发者,这些视频都能带给你启发和灵感。希望你在观看的过程中,不仅学到技术知识,更能感受到技术背后的人文精神。
相关资源:
系列文章:
- 上一篇:JetBot 自主驾驶
- 下一篇:DonkeyCar 进阶技巧